手术导航系统:从光学定位到多模态融合,精准外科的底层技术演进
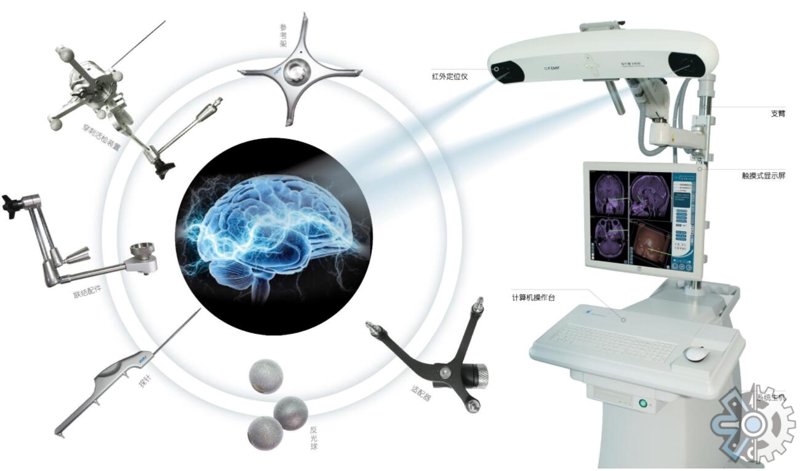
在精准医疗设备体系中,手术导航系统长期被视为"看不见的基建"。它不直接切除病灶,也不直接成像,却决定了外科医生在复杂解剖结构中每一次下刀的空间置信度。据Grand View Research统计,2023年全球手术导航系统市场规模约为89亿美元,其中亚太地区增速超过11%,中国市场的增量主要来自神经外科、骨科与肝胆外科的术式下沉。这一增长背后,是光学定位、近红外荧光成像与多模态影像配准三条技术路线的持续收敛。
光学定位:导航系统的空间基准
当前主流术中导航依赖红外光学定位,通过双目相机追踪手术器械与患者参考架上的反光球或主动发光标记,实现亚毫米级空间配准。NDI(Northern Digital Inc.)的Polaris系列在该领域占据较高装机量,其Vega型号标称定位精度可达0.12mm RMS。但精度指标只是起点——临床真正的挑战在于参考架的刚性固定与术中位移补偿。颅脑手术中,头架松动或患者体位微移即可导致配准漂移,因此近年产品普遍引入动态参考与自动误差监测,将术中重新配准的频次从"按需"推向"实时"。
近红外荧光成像:从结构导航到功能导航
如果说光学定位解决"器械在哪里",荧光成像导航则回答"病灶是什么"。以吲哚菁绿(ICG)为代表的近红外荧光探针,在700–900nm窗口内具备较深的组织穿透能力,配合近红外荧光成像模块,可在术中实时显示肿瘤边界、淋巴引流与血流灌注。肝胆外科的临床文献显示,ICG荧光导航可将肝段切除的切缘阳性率降低约10–15个百分点。国内设备厂商近年在荧光成像信噪比与多通道采集上持续投入,部分产品已实现可见光与近红外双通道同步融合显示,减少医生在显示器间的视线切换成本。
多模态配准与手术机器人导航的耦合
术前CT/MRI与术中超声、CBCT的配准,是导航系统从"静态地图"走向"动态更新"的关键。基于互信息与深度学习的刚性/非刚性配准算法,已能将配准时间压缩至分钟级。更值得关注的是导航与手术机器人的耦合:机械臂末端执行器与导航坐标系的手眼标定精度,直接决定机器人辅助操作的边界安全性。在骨科关节置换与脊柱椎弓根螺钉置入中,导航+机器人组合已将螺钉位置优良率提升至95%以上。这一趋势意味着,手术导航系统正从独立设备演变为手术机器人导航的底层空间引擎。
工程化落地的现实约束
从制造与产品化视角看,手术导航系统的门槛不止于算法。光学跟踪相机的温漂补偿、手术室电磁环境下的抗干扰设计、灭菌兼容的参考架材料选型,均属于医疗设备研发中容易被低估的工程细节。此外,导航系统的临床价值高度依赖影像设备链条的协同——分子影像设备提供的术前高对比度数据、医疗影像设备的层厚与配准基准,都会传导至术中导航的最终精度。对于数字精准医疗这类聚焦精准医疗设备的产品平台而言,导航系统的竞争力实际上是一条从成像、配准到术中反馈的完整链路能力,而非单一硬件的参数竞赛。
可以预见,随着荧光探针靶向性的提升与多模态融合算法的成熟,手术导航系统将逐步从"辅助定位工具"转向"术中决策支持平台",肿瘤精准切除的边界判定也有望从依赖医生经验,走向可量化、可复现的工程化路径。